Startup Portfolio
垂直統合戦略でヒューマノイドロボットを開発するPhysical AIスタートアップの"Genesis AI"がSeries Aで$500Mを調達
Genesis AIは、Khosla Ventures、Premji Invest、EclipseがリードするSeries Aで$500Mを調達しました。同社は2025年7月にSeedで$105Mを調達しています。
2024年に設立されたヒューマノイドロボットを開発するPhysical AIスタートアップのGenesis AIは、学習データの大部分を自社で生成し、独自の生成AIモデルを開発するとともに、それらをヒューマノイドロボットの設計・製造と一体的に進めています。同社の戦略は垂直統合です。
Genesis AIのCEO兼共同創業者であるZhou XianとPresidentであるThéophile Gervetが、Carnegie Mellon Universityの研究室で大学院生として出会い同社を共同創業しました。
Genesis AIのCEO兼共同創業者であるZhou Xianは、同社が「器用な物体操作(dexterous manipulation)の課題を克服した」と述べています。
その主張を裏付けるため、XianはTechCrunchの記者をGenesis AIのシリコンバレーにある施設に招き、同社のPhysical AIモデルが市販のロボットアーム2本を操作する様子を披露しました。
あるデモでは、ロボットアームが2つの小さな段ボール箱を持ち上げ、スキャンした後、大きな段ボール箱に入れ、箱のふたを折りたたんで閉じ、テープで封をし、さらにプリンターから出力されたラベルテープから小さなラベルを剥がして箱に貼り付けました。
これは印象的なデモであり、まさに現在のロボットが実行に苦労している複雑な作業工程です。
Genesisは、記者がロボットの作業環境に手を加えて、その対応能力を試すことは認めませんでしたが、デモをもう一度実施することには同意しました。
2回目のデモでは、ロボットが箱の取り扱いに失敗し、さらにプリンターのラベルテープから小さな粘着ラベルを剥がすのに非常に苦労しました。
これは失敗ではありますが、モデルの改善に活用できる例外的なケースでもあります。Genesisの幹部は、こうしたデータを「hiccup data(小さな失敗から得られるデータ)」と表現しています。
研究室でのデモと信頼性の高い自動化の間には、まさにこのようなギャップが存在します。Genesisをはじめとするヒューマノイド向けPhysical AIのエコシステム全体が、再びロボット産業の停滞期(ロボットウィンター)に陥ることを避けるには、このギャップを埋める必要があります。
「私たちは、エンドツーエンドで最高のロボット製品を市場に投入したいと考えていました。」とXianは述べています。
Genesisが重視しているのは、ロボットが手を使って作業する能力である器用さ(dexterity)と、それを実現するための適切なデータの収集です。この点が、FigureやAgilityなどの競合企業との差別化要因となっています。
Genesisは、センサーを搭載したグローブを使用して力覚データを収集しています。力覚データは、効果的な物体操作を実現するための重要な突破口と考えられています。このグローブと、それに付随するヘッドセットカメラは、世界各地の100人以上の実際の作業員が装着しています。作業員の日常的な作業から得られるデータは、同社のモデルを学習させるためのデータセットに組み込まれます。同社のロボットも同じセンサー付きグローブを装着しており、その「手」は人間の手の比率を再現するように設計されています。
Xianによると、このように人間の手を忠実に再現することで、ロボットは仕分け作業やワイヤーの操作を実行できるようになります。
同社がもう一つ大きく投資している分野はシミュレーションです。
同社のアドバイザーの一人であるMinchen Liは、影響力のある物理シミュレーションアルゴリズムの共同開発者です。Genesisはこのアルゴリズムを活用し、ロボットが経験する状況を高精度に再現した数百万件のシミュレーションモデルを生成しています。
しかし、肝心のロボット本体についてはどうでしょうか。
Xianによると、同社のモデルはGenesisの主力ヒューマノイドロボット「Eno」を操作する際に、さらに高い能力を発揮するとのことです。ただし、EnoはTechCrunchにその能力を披露できる状態にはありませんでした。
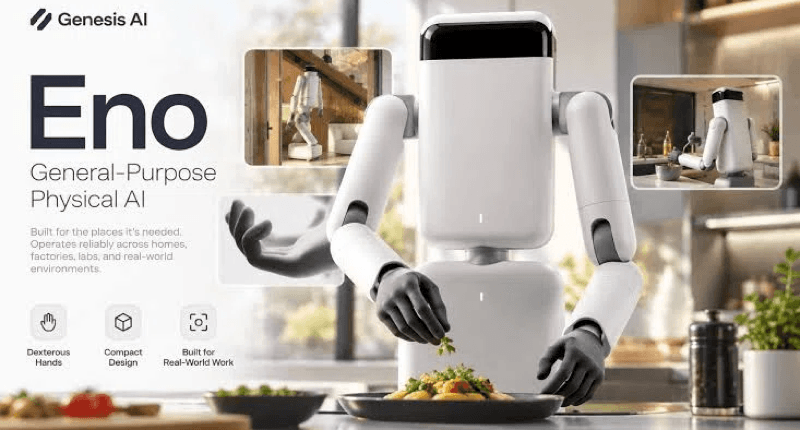
Enoは、故Steve Jobsがテクノロジー製品のデザインやマーケティングに与えた影響を強く感じさせる、洗練された外観のロボットです。そのデザインには、Genesisが顧客に届けたいと考える「感覚」が反映されています。つまり、映画「ターミネーター」に登場するような金属骨格のロボットではなく、車輪の付いたiMacのような親しみやすいデザインを目指しています。
Genesisによると、これまでに30〜40台のEnoを製造していますが、今後1年間に何台を生産する予定なのかについては明らかにしていません。同社は、米国内で来年から量産を開始するための製造委託先を選定済みであり、量産モデルの設計も確定したと説明するにとどめています。現在、社名を公表していない少数の顧客企業とともに、Enoの試験導入を進めています。
同社のビジョンを実現するうえで、Xianは最大のボトルネックがハードウェアの能力にあると考えています。これには、機械設計と産業用途に耐えるロボットを製造するためのサプライチェーンの両方が含まれます。現時点では、同社の器用なロボットハンドは、通常の作業を数週間続けると交換が必要になります。
真に汎用的なロボット知能を実現するためには、Genesisはさらに多くのデータを必要としています。Xianは、Vision-Language-Action(VLA)モデルやWorld Action Model(WAM)といったアーキテクチャ間の細かな違いを、あまり重要視していません。Xianの見解では、ソフトウェアは最終的にはTransformerとAttentionの仕組みに基づいているため、「本当に重要なのはインフラ全体、つまり学習インフラ、データインフラ、そしてデータの品質です」としています。
また、「モデルアーキテクチャが最終的な成果に寄与する割合は、おそらく10%程度です」と推定しています。
「私たちは、もう一度根本的な科学的ブレークスルーが起きることを期待していませんし、それが必要だとも考えていません。必要な技術的手法はすでにすべて揃っています。あとは実行するだけです。」とXianは述べています。
関連ニュース



Genesis AI に興味がありますか?
最新ニュース

脳コンピュータインターフェース(BCI)を開発する"Science"がSeries Dで$400Mを調達し評価額が$3.5Bに拡大
2026/11/18
企業が自社AIエージェントデータを管理できる特化型モデルへ変換できるよう支援する"Remanence"がSeedで$30Mを調達
2026/11/18

財務AIのStuut、EYと提携し売掛金回収業務へのAI導入を支援
2026/11/18

量子制御のQuantum Machines、CUDA-Qと連携したリアルタイム誤り訂正の初期成果を発表
2026/11/18

凝縮体創薬のDewpoint Therapeutics、Cancer Research UKとMYCを標的とする抗がん剤候補の臨床開発で提携
2026/11/18